
Рынок цифровых FPV-систем с открытым исходным кодом получил новый импульс с выходом программного обеспечения Ruby FPV для аппаратной платформы RunCam WiFiLink. Эта комбинация обещала стать удобной и мощной альтернативой более сложной в настройке системе OpenIPC. Однако, как показывают первые тщательные тесты, несмотря на значительные улучшения в юзабилити, система все еще страдает от проблем с качеством видеопотока и задержкой, что делает ее компромиссным решением для опытных пилотов.

Упрощенная настройка и богатый функционал
Ключевое преимущество Ruby FPV над предшественниками вроде OpenIPC — это кардинальное упрощение процесса настройки. Пользователю больше не нужно вручную работать с сетевыми подключениями, файлами на SD-карте или сложными конфигурационными скриптами. Вся настройка осуществляется через интуитивно понятный интерфейс наземной станции, которая напрямую загружает все параметры на борт беспилотника.
Система поддерживает как двунаправленную связь (видео с дрона на землю, телеметрия и управление в обе стороны), так и одностороннюю. Это ставит ее в один ряд по функциональности с проприетарными системами от DJI и CADDX (Walksnail Avatar). Интерфейс предлагает детальные настройки:
- Параметры камеры: яркость, контрастность, насыщенность, оттенок и управление ИК-фильтром.
- Настройки видео: выбор кодека (H.264 или H.265), разрешение до 4K и частота кадров до 120fps.
- Расширенные опции: алгоритмы ретрансляции пакетов, автоматическая настройка ключевых кадров, тонкая настройка CPU и GPU, а также выбор портов для телеметрии.
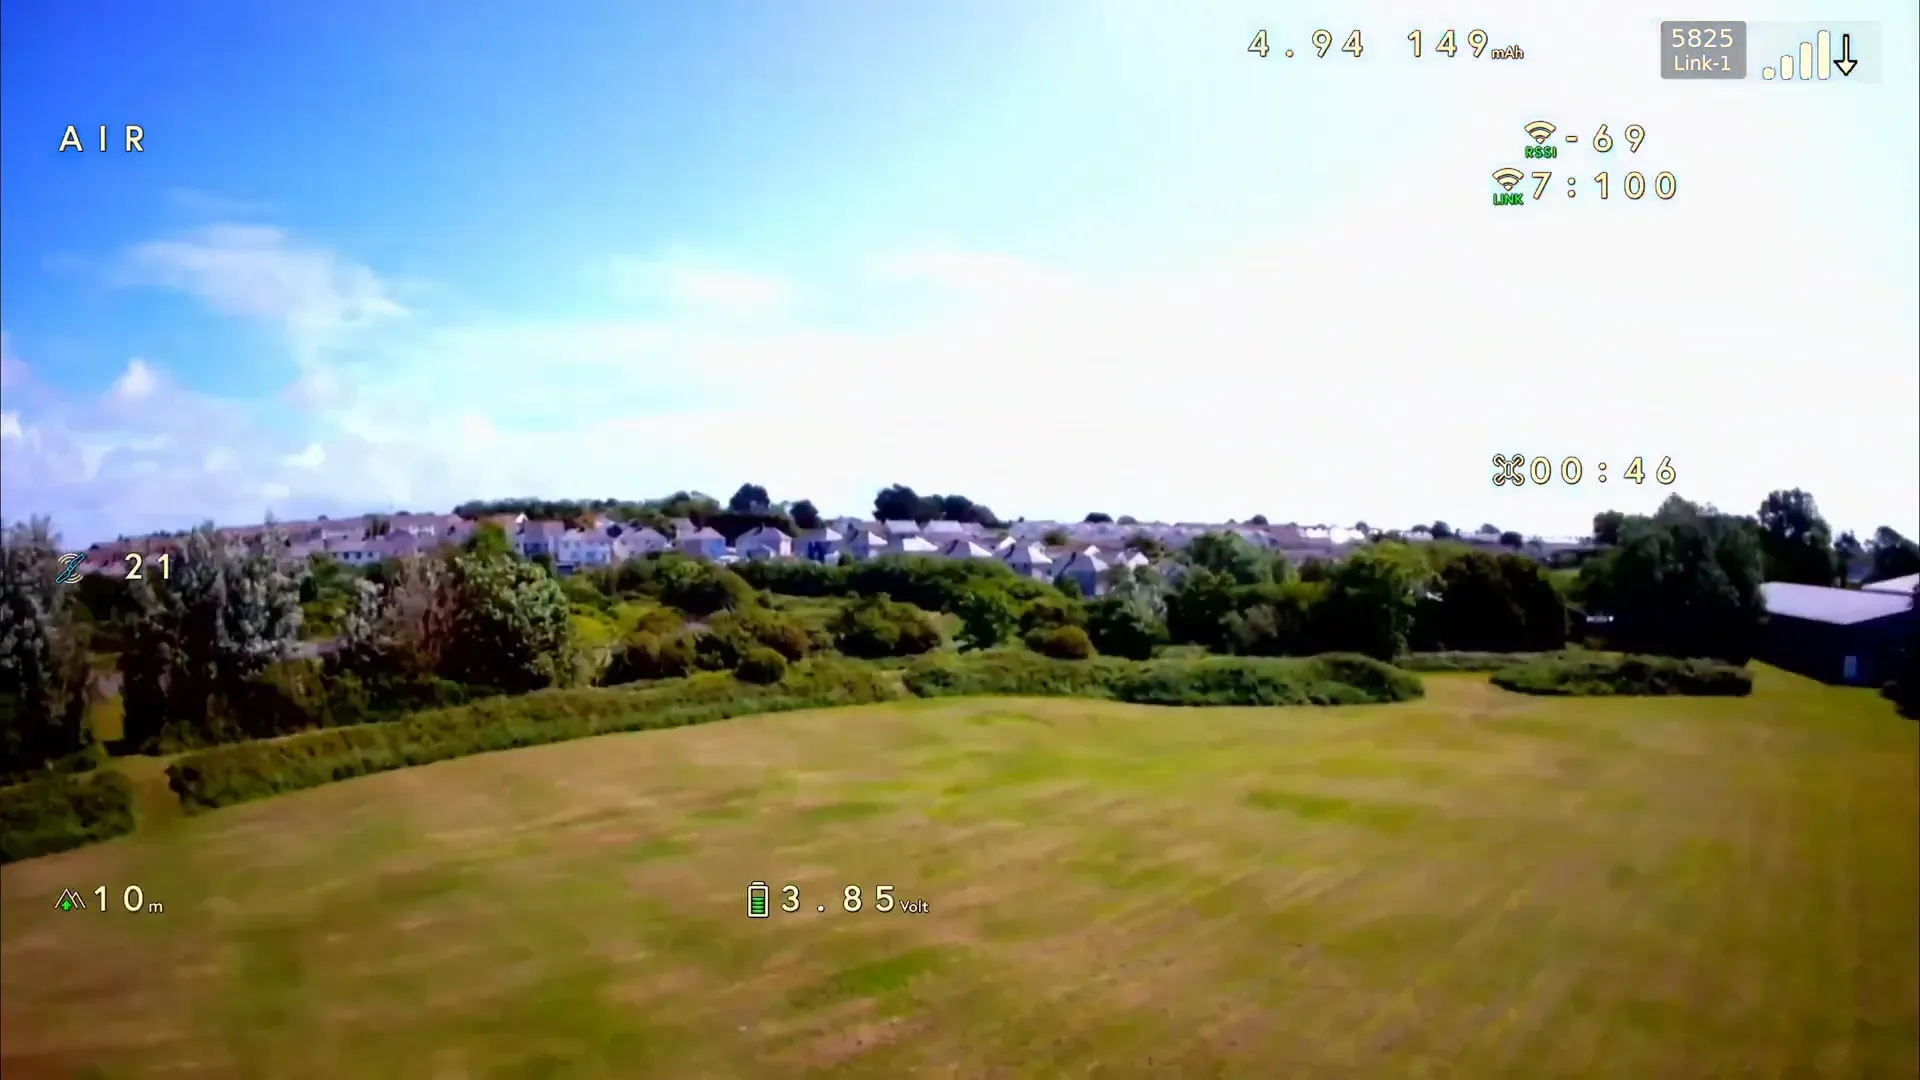
- OSD (On-Screen Display): поддерживается как собственное наложение данных от Ruby, так и стандартный протокол MSP DisplayPort, что позволяет пилотам гибко настраивать выводимую на экран полетную информацию.
Результаты летных испытаний: стабильность сигнала против «дерганого» видео
Первые полеты, проведенные экспертами портала Mads Tech, выявили сильные и слабые стороны системы. В ходе тестов использовались видеопередатчик (VTX) RunCam v2 и видеоприемник (VRX) RunCam, прошитые ПО Ruby FPV. Сигнал показал себя надежно — без критических срывов изображения или «замерзаний» картинки, характерных для ранних версий OpenIPC. Однако главным недостатком стала неравномерная передача кадров, или «джиттер» (jitter).

При резких поворотах дрона по оси рыскания (yaw) видеопоток отображался ступенчато, с заметными подергиваниями. Это создает ощущение «отстраненности» от управления и снижает уверенность пилота, что особенно критично для фристайла или гонок. Несмотря на это, система оставалась управляемой, а задержка (latency) хоть и присутствовала, но не была критической. Артефакты сжатия были на уровне других цифровых систем, но общая четкость изображения, особенно на близких объектах, уступала конкурентам, таким как Walksnail Avatar HD.
Аппаратная или программная проблема?
Для исключения частных неисправностей тесты проводились на разных FPV-очках (HDZero Goggles, Skyzone O4X) и с разными модулями VTX/VRX. Проблема с неравномерной кадровой частотой сохранялась на всех конфигурациях, что указывает на системную проблему, вероятно, связанную с интеграцией программного обеспечения Ruby FPV с аппаратной частью RunCam WiFiLink.
Сравнение с конкурирующей системой Edge T3, которая использует схожие аппаратные компоненты, показало разительный контраст. Edge T3 обеспечивала значительно более плавную картинку с минимальным джиттером и ощутимо меньшей задержкой. Это подтверждает, что потенциал у «железа» есть, но он требует более глубокой программной оптимизации, которой в текущей версии Ruby FPV пока не хватает.

Правовой контекст и перспективы для пилотов в России
Важно помнить, что использование любых FPV-систем, включая сборки на базе Ruby FPV и RunCam, должно соответствовать действующему законодательству. Для пилотов в Российской Федерации это означает:
- Обязательная постановка на учет: беспилотные воздушные суда (БВС) массой от 0.15 кг до 30 кг подлежат обязательному учету в Росавиации.
- Получение разрешений на полеты: полеты в большинстве населенных пунктов и вблизи стратегических объектов требуют получения разрешения от местных органов власти и Единой системы организации воздушного движения (ЕС ОрВД).
- Правило прямой видимости (VLOS): полеты по FPV формально могут быть классифицированы как полеты вне прямой видимости. Для соблюдения правил пилот должен либо не терять дрон из вида, либо прибегать к помощи наблюдателя (spotter), который поддерживает визуальный контакт с БВС.
- Использование радиочастот: системы FPV работают в диапазонах 2.4 ГГц и 5.8 ГГц. В России использование этих частот разрешено, но с ограничениями по мощности передатчика, установленными Государственной комиссией по радиочастотам (ГКРЧ). Превышение допустимой мощности является нарушением.
Проекты с открытым исходным кодом, такие как Ruby FPV, дают пользователю больше контроля, но вместе с тем возлагают на него и большую ответственность за соблюдение всех нормативных требований.

Заключение: перспективная платформа для энтузиастов, но не для соревнований
Ruby FPV на оборудовании RunCam WiFiLink — это значительный шаг вперед для сообщества open-source FPV. Система предлагает непревзойденную легкость настройки и дружелюбный интерфейс, что делает ее отличной отправной точкой для новичков, желающих познакомиться с миром цифрового видео.
Однако на текущий момент она не может составить полноценную конкуренцию лидерам рынка в лице DJI O3 Air Unit или Walksnail Avatar HD по ключевому параметру — качеству и плавности полета. Постоянный джиттер и ощутимая задержка не позволяют рекомендовать ее для динамичного фристайла или гонок. Будущее платформы зависит от того, смогут ли разработчики Ruby FPV и инженеры RunCam совместными усилиями оптимизировать программно-аппаратную связку и устранить «детские болезни». Пока же это интересный проект для энтузиастов и тех, кто готов мириться с недостатками ради гибкости и открытости платформы.
* Источник фото — blog.unmanned.tech


