
В мире кастомных FPV-дронов и радиоуправляемых моделей гибкость программного обеспечения аппаратуры управления играет решающую роль. Прошивка EdgeTX, ставшая стандартом для многих пилотов благодаря своему открытому исходному коду и широким возможностям, предлагает мощный инструмент — логические переключатели. Освоение этих функций, в частности «липких» (Sticky) и переключателей с задержкой (Delay), позволяет не только расширить функциональность модели, но и кардинально повысить безопасность её эксплуатации, предотвращая случайные срабатывания исполнительных механизмов, таких как сервоприводы.

Что такое логические переключатели в EdgeTX?
Логические переключатели — это виртуальные переключатели внутри прошивки вашей аппаратуры управления. В отличие от физических тумблеров на корпусе пульта, они активируются не прямым нажатием, а при выполнении одного или нескольких заданных условий. Этими условиями могут быть положение другого тумблера, значение таймера, состояние полетного контроллера (например, факт «арминга» — постановки на охрану) или даже состояние другого логического переключателя. Два ключевых типа, которые мы рассмотрим, — это переключатели с задержкой и «липкие» переключатели.
- Переключатель с задержкой (Delay): активируется не мгновенно, а спустя заданное время после выполнения условия. Это крайне полезно, чтобы избежать срабатывания сервопривода в момент включения питания или арминга дрона.
- «Липкий» переключатель (Sticky): срабатывает при выполнении условия активации (V1) и остается в активном состоянии до тех пор, пока не будет выполнено отдельное условие деактивации (V2). Это идеальный механизм для создания «предохранителя», который не позволит активировать систему, если не была выполнена определенная последовательность действий.
Практическое применение: настройка безопасного управления сервоприводом
Рассмотрим типичную задачу: управление сервоприводом (например, для сброса груза, выпуска шасси или изменения угла наклона камеры) с максимальной защитой от случайного срабатывания. Цель — сервопривод должен работать только тогда, когда дрон заармлен, с небольшой задержкой после арминга, и только если пилот намеренно переключил соответствующий тумблер уже после постановки на охрану.

Шаг 1: базовая настройка и проблема положения по умолчанию
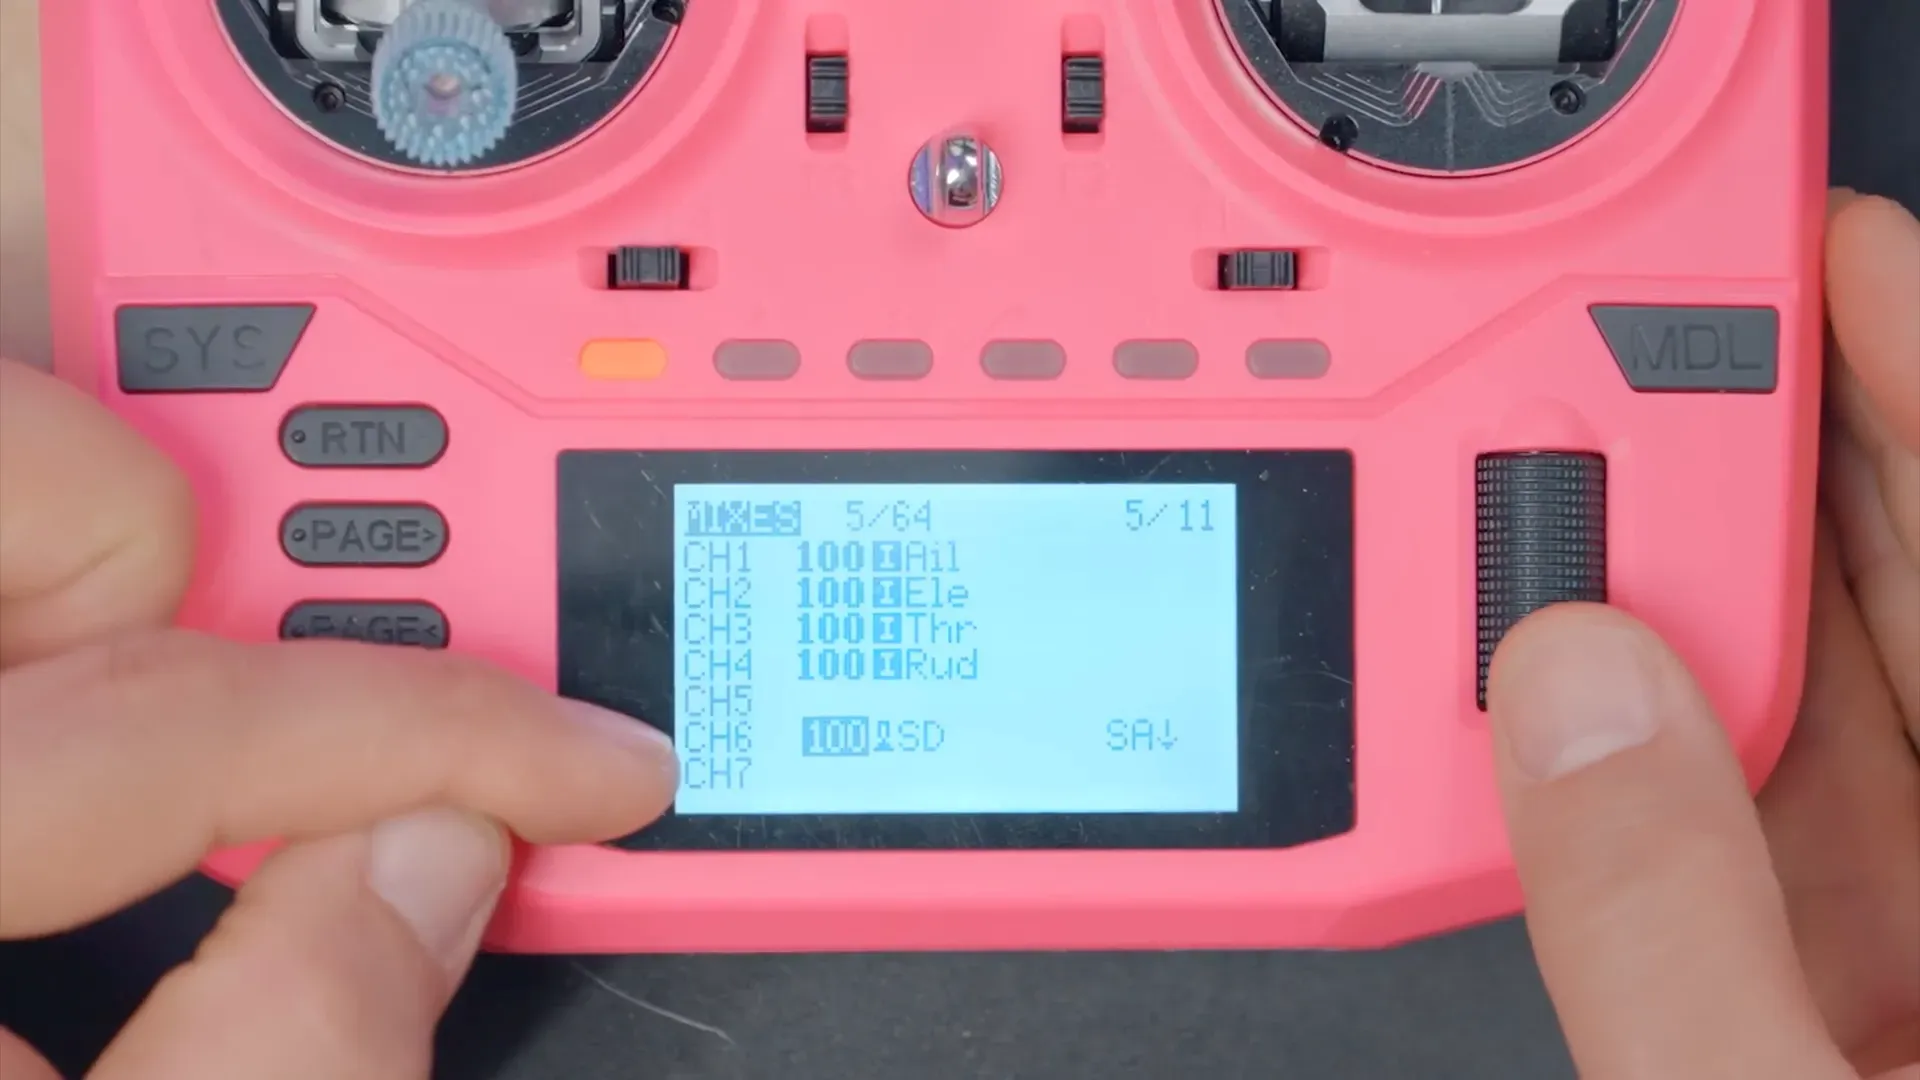
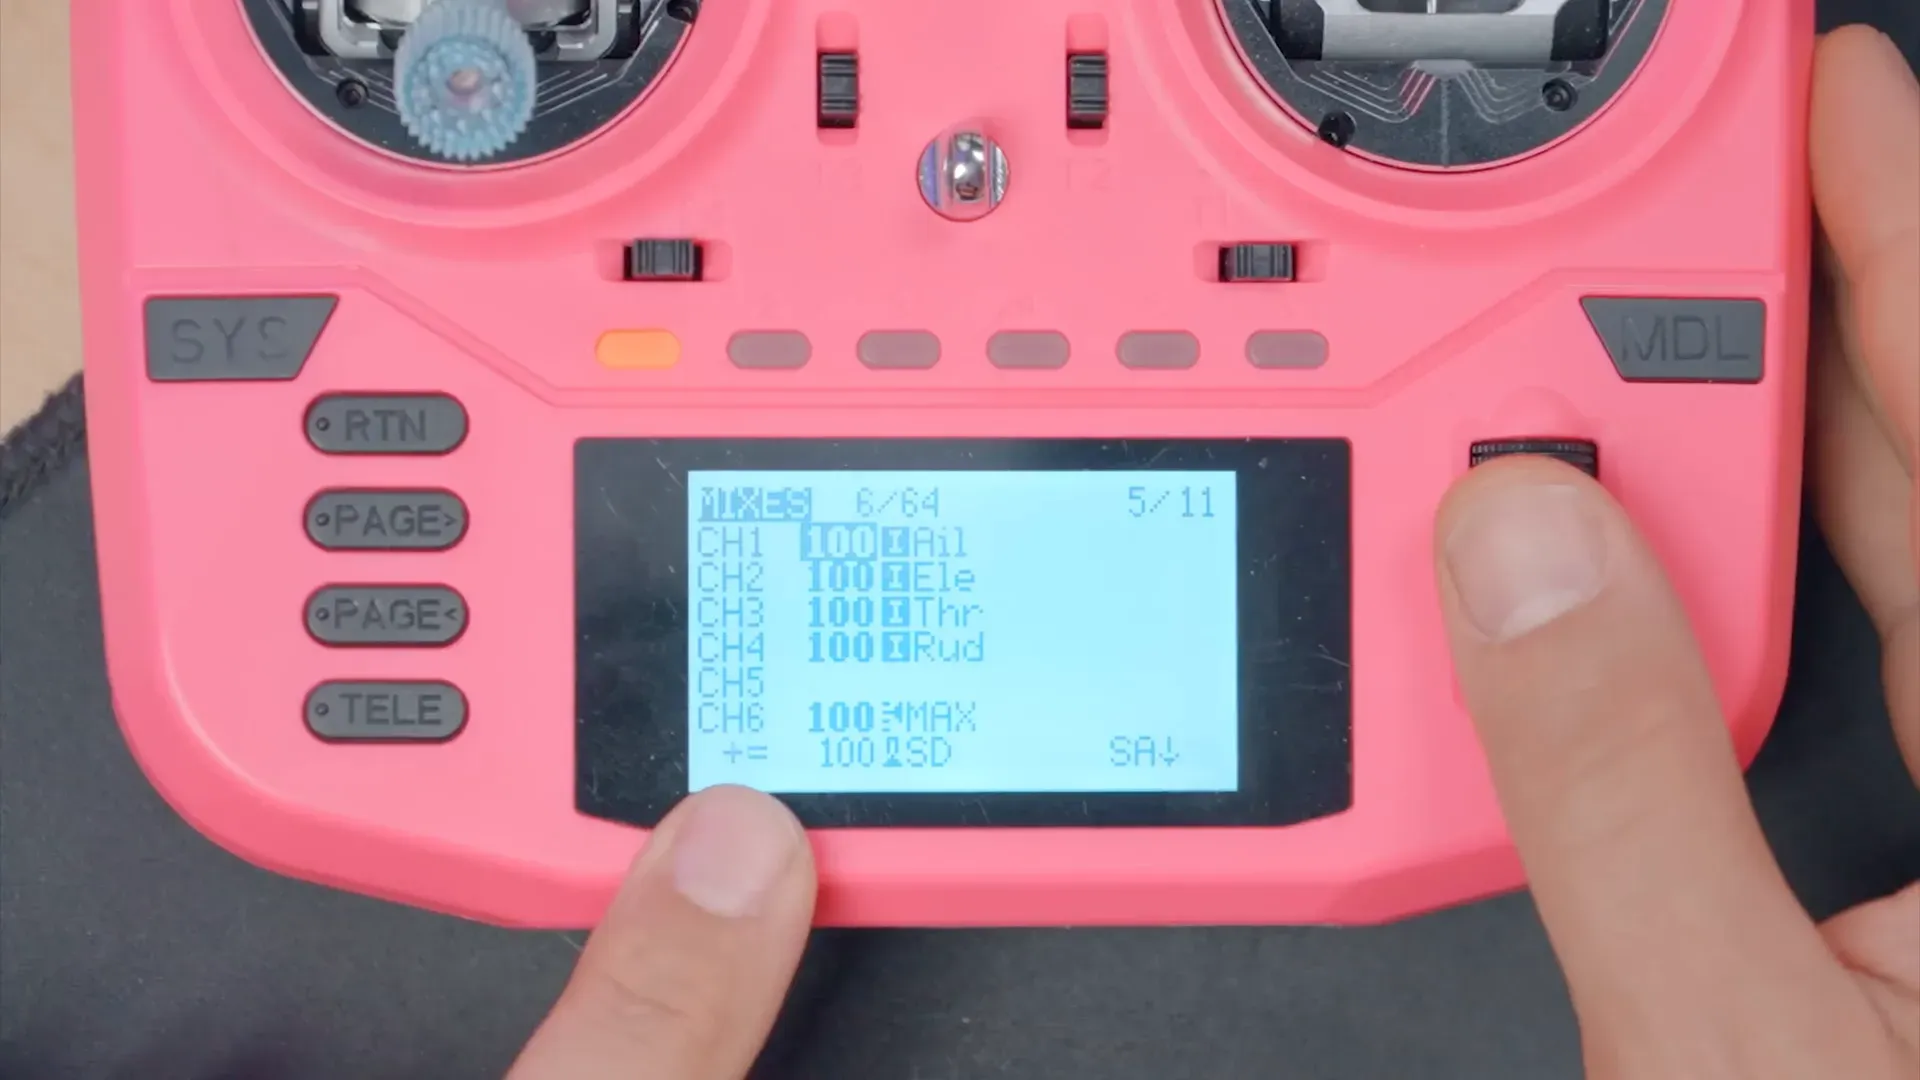
Начальная настройка в меню «Микшеры» (Mixes) проста: один из каналов (например, CH6) привязывается к физическому тумблеру. Однако сразу возникает проблема: когда условие активации (например, арминг) не выполнено, канал по умолчанию переходит в нейтральное положение (значение 0). Для сервопривода, который должен быть либо полностью открыт (+100), либо полностью закрыт (-100), нейтральное положение является неопределенным и потенциально опасным.

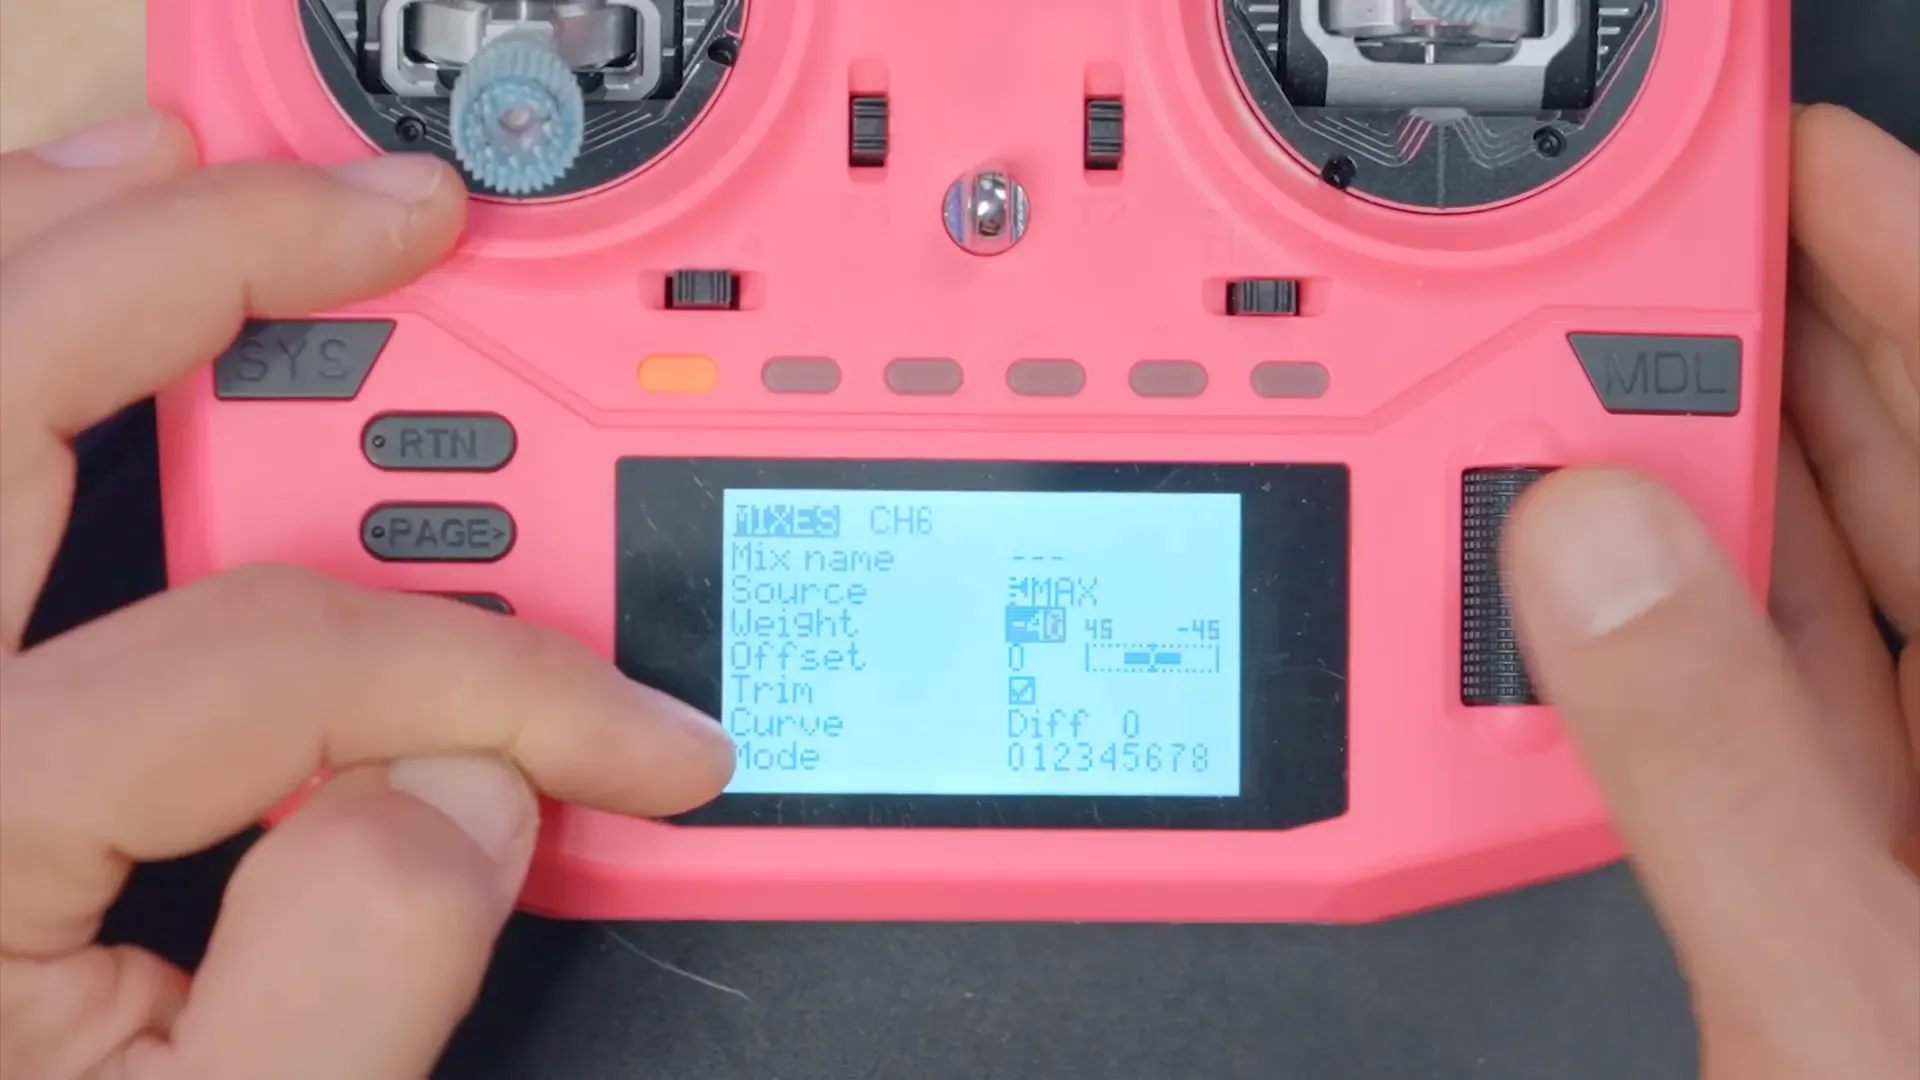
Решение — создать дополнительную строку в микшере, которая по умолчанию устанавливает сервопривод в нужное крайнее положение (например, -100 для «закрыто»), когда дрон снят с охраны. Важно изменить режим «Мультиплекс» (Multiplex) для строки, управляемой тумблером, с «Add» (Добавить) на «Replace» (Заменить). Это гарантирует, что при активации тумблера его значение полностью заменит значение по умолчанию, а не будет суммироваться с ним.

Шаг 2: внедрение задержки через логический переключатель
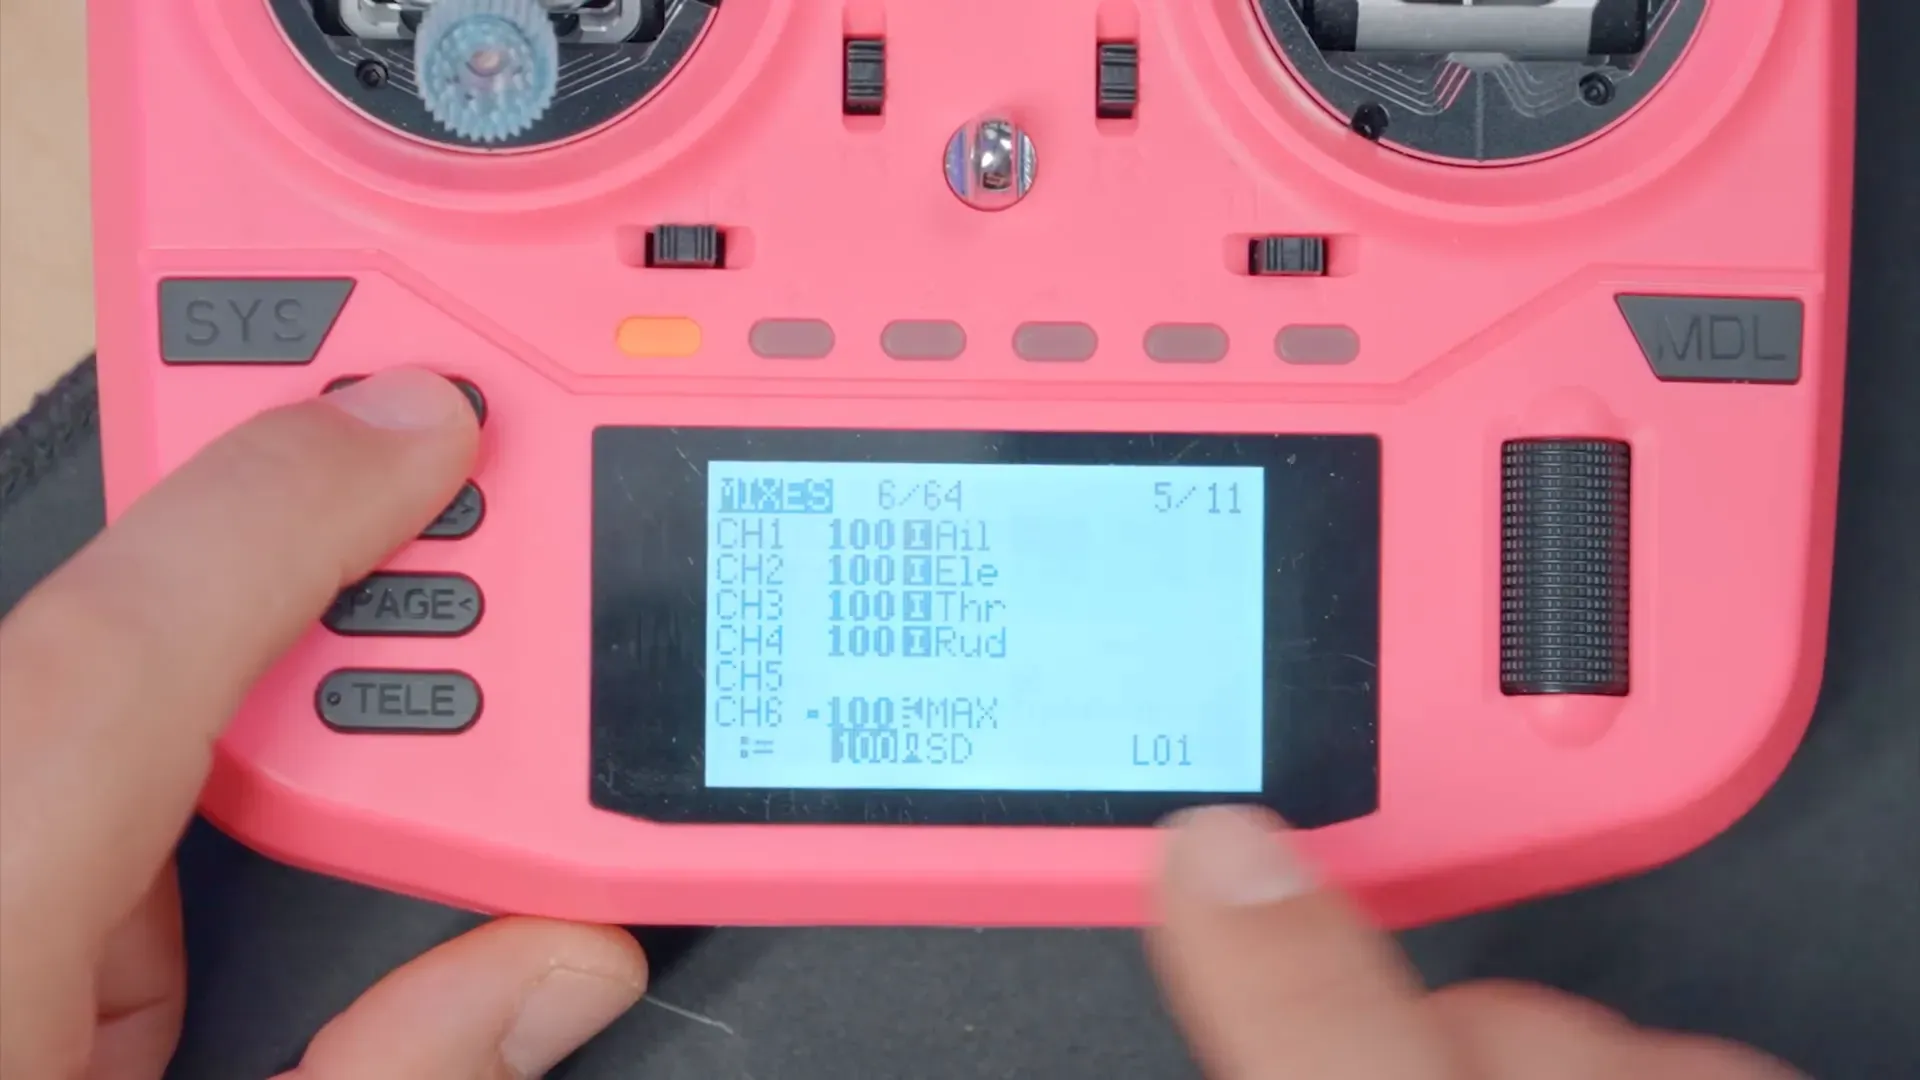
Чтобы сервопривод не активировался в ту же секунду, что и моторы, создается логический переключатель (например, L01). Он срабатывает, когда тумблер арминга активен, но с задержкой в несколько секунд (например, 5 секунд). Теперь в микшере условием активации управления сервоприводом становится не физический тумблер арминга, а этот новый логический переключатель L01. Таким образом, управление сервоприводом станет доступно только через 5 секунд после арминга.

Шаг 3: максимальная безопасность с «липким» переключателем
Финальный и самый важный штрих — защита от случая, когда тумблер управления сервоприводом был случайно оставлен в положении «открыто» до арминга. Для этого используется «липкий» переключатель (Sticky). Создается сложная логическая цепочка:
- L01: активируется через 5 секунд после арминга (логика с задержкой).
- L02: активируется, только если L01 активен И физический тумблер сервопривода находится в «безопасном» (закрытом) положении.
- L03 (Sticky): активируется, когда срабатывает L02, и остается активным до тех пор, пока дрон не будет снят с охраны (дизарм).

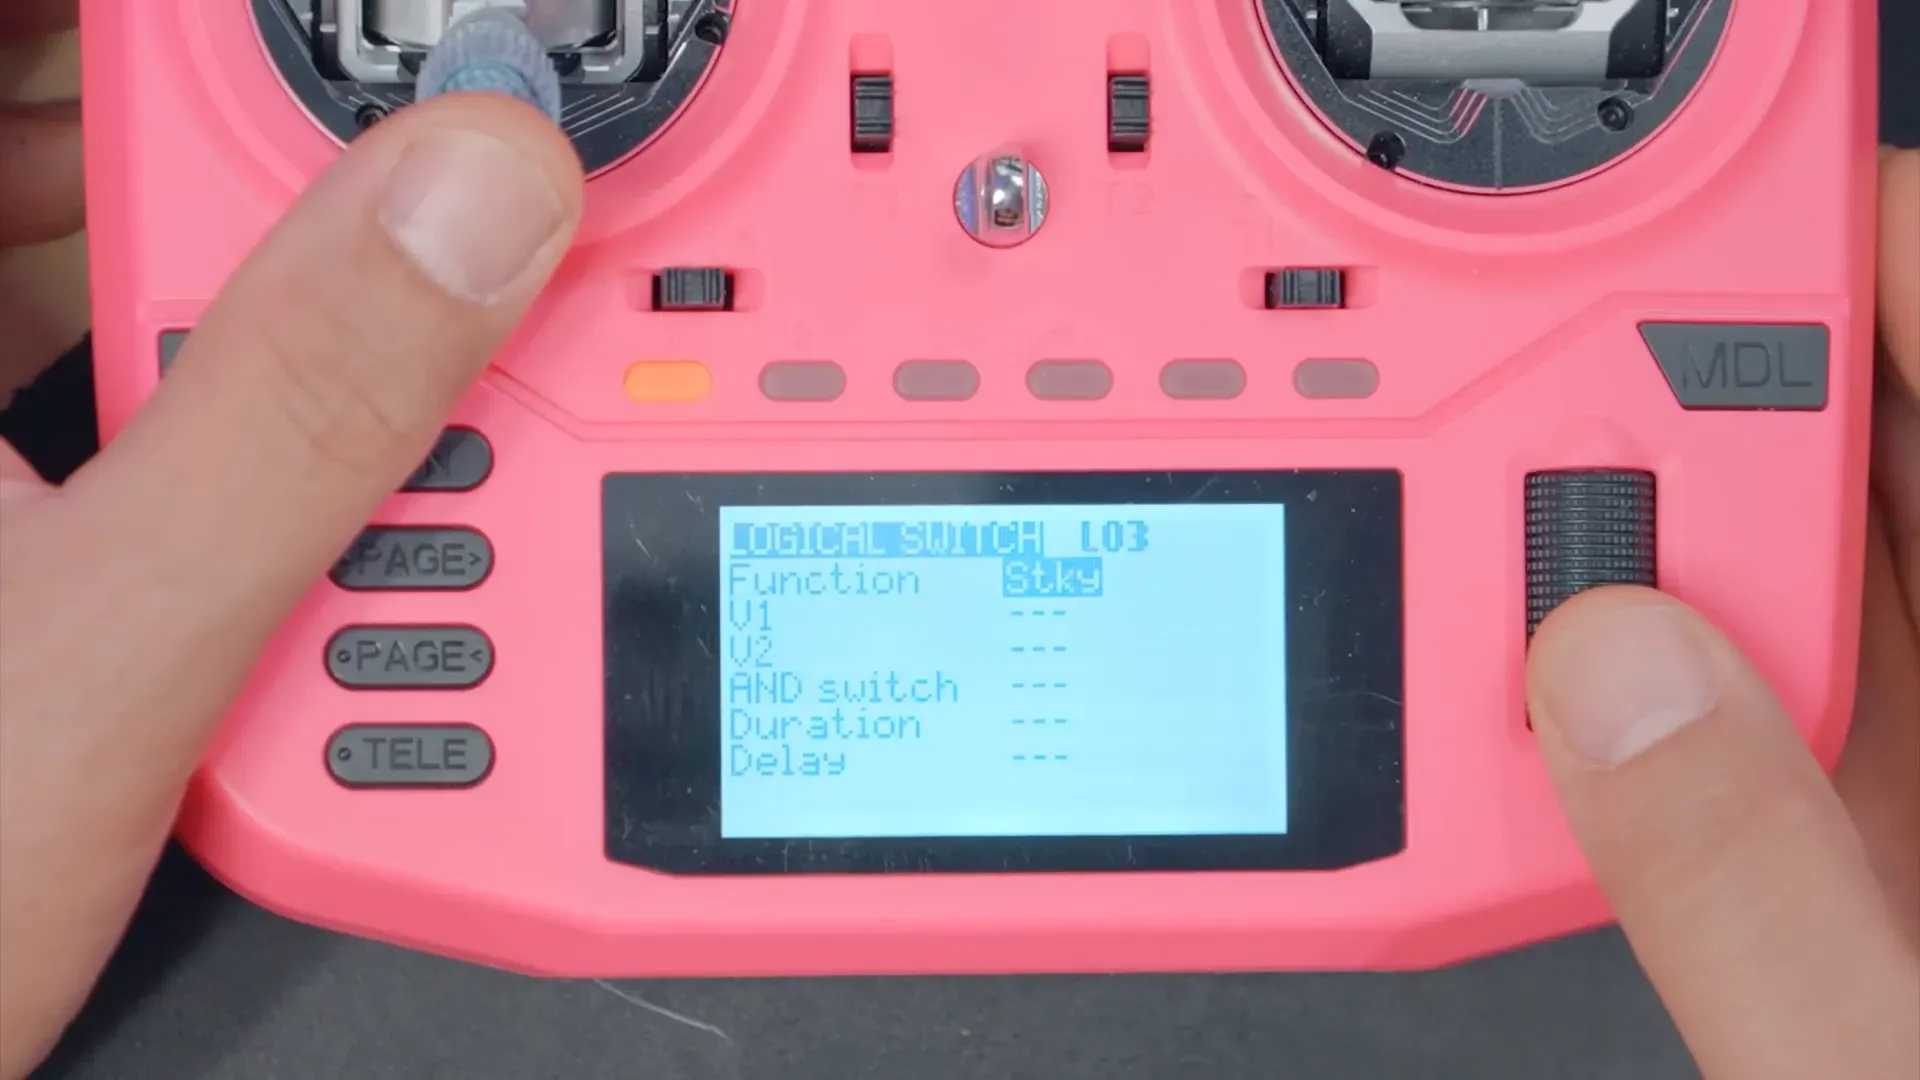
В итоге, управление сервоприводом в микшере привязывается к L03. Теперь, даже если дрон заармлен и прошло 5 секунд, сервопривод не будет реагировать на тумблер до тех пор, пока пилот сознательно не переведет его в «безопасное» положение и обратно. Это полностью исключает случайное срабатывание при включении.

Контекст и значимость для российских пилотов
Нормативный аспект и ответственность пилота
Важно понимать, что текущее законодательство Российской Федерации (включая постановления правительства и правила Росавиации) регулирует в первую очередь порядок регистрации БПЛА, получение разрешений на полеты и использование воздушного пространства. Сама по себе программная настройка аппаратуры управления не регламентируется. Однако вся ответственность за безопасную эксплуатацию дрона, включая последствия отказа техники или случайного срабатывания полезной нагрузки, лежит на внешнем пилоте. Использование продвинутых функций, таких как логические переключатели, является не требованием закона, а инструментом добросовестного пилота для минимизации рисков и обеспечения предсказуемого поведения БПЛА.
Для каких задач это необходимо?
Подобная тонкая настройка критически важна для дронов, выполняющих не только развлекательные полеты, но и прикладные задачи:
- Системы сброса груза: в агродронах или аппаратах для доставки. Случайный сброс может привести к порче груза или созданию опасности на земле.
- Выдвижные шасси: непроизвольное складывание шасси при посадке приведет к повреждению дрона и его оборудования.
- Поворотные механизмы камер и датчиков: защита дорогостоящего оборудования от ударов при взлете или посадке.
- Активация специализированного оборудования: например, включение распылителей или других рабочих органов в точно заданный момент.
Выводы
Освоение логических переключателей в прошивке EdgeTX выводит пилота на новый уровень контроля над своей техникой. Это не просто «еще одна функция», а мощный инструмент для построения надежных и безопасных систем управления. Правильная комбинация микшеров, задержек и «липких» переключателей позволяет создать логику, которая прощает ошибки и предотвращает аварийные ситуации, вызванные человеческим фактором. Для профессионалов и серьезных энтузиастов, собирающих БПЛА под конкретные задачи, такие знания являются обязательными для обеспечения предсказуемой и безопасной эксплуатации.


